官方微信
返回控制网
登录
注册
首页
关于联盟
联盟简介
联盟章程
理事会
秘书处
加入联盟
联系我们
专家资源
资讯动态
解决方案
人工智能
报告下载
智能制造
工业智联网
人工智能
工业安全
物联网
工业互联网
智慧城市
边缘计算
信息化
区块链
工业大数据
机器人
工业云
工业服务
智能驾驶
5G技术
数字孪生
新基建
智能传感
TSN
量子科技
数字化
双碳
联系我们
OICT学院
活动
加入联盟
《面向开放世界的具身智能三维探索、移动操作与全场景仿真》
2026-11-05
嘉宾:
秦通
价格
¥6.99
会员免费看
课程介绍
目录
嘉宾介绍
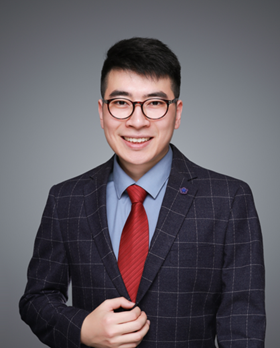
秦通
上海交通大学副教授
报告摘要
报告聚焦复杂三维环境下具身智能感知、导航、操作与仿真技术,介绍四足机器人开放世界跨楼层视觉语言导航框架,讲解四足机器人与机械臂强化学习协同控制方法,探索基于Agentic AI的长时序复杂任务导航与操作方法,同时介绍铰链物体模型重建与全场景仿真技术,形成三维感知-语义导航-移动操作-仿真验证的具身智能技术体系。
推荐课程
《多模态大模型与云边协同赋能油气机器人智能巡检》
演讲嘉宾:张凯源
会员免费
《边缘为枢,云网为基,赋能具身智能走向规模化》
演讲嘉宾:马战凯
会员免费
《如何打造领先工业具身智能体——赋能可持续生产》
演讲嘉宾:姚志强
会员免费
《从软硬件工程到应用的AI应用方案》
演讲嘉宾:周浩杰
会员免费
<form method="post" id="form_login" action="/Ajaxinfo/ajax_login.html" onsubmit="submit_post_login();"> <div class="layer-title">登录</div> <ul class="layer-input"> <li> <input name="username" maxlength="128" tabindex="1" placeholder="输入您的用户名或邮箱" type="text"> <span class="input-icon"><img src="//www.impcia.net/Source/html/images/icon-user.png"></span> </li> <li> <input name="password" size="20" maxlength="128" tabindex="2" placeholder="输入您的密码" type="password"> <span class="input-icon"><img src="//www.impcia.net/Source/html/images/icon-password.png"></span> </li> <li> <span class="layer_span tl"><a href="javascript:show_getpass();">找回密码</a></span> <span class="layer_span tr"><a href="javascript:show_reg();">注册</a></span> </li> <li> <button name="button" class="layer_but" type="submit">登录</button> </li> </ul> </form>
<form method="post" id="form_reg" action="/Ajaxinfo/ajax_reg.html" onsubmit="submit_post_ret();"> <div class="layer-title">注册</div> <ul class="layer-input"> <li> <span>用户名</span> <div><input name="username" maxlength="128" tabindex="1" placeholder="请输入6到18位字母或数字的组合" type="text"></div> </li> <li> <span>密码</span> <div><input name="password" size="20" maxlength="128" tabindex="2" placeholder="输入确认密码" type="password"></div> </li> <li> <span>确认密码</span> <div><input name="password2" size="20" maxlength="128" tabindex="3" placeholder="请重新输入确认密码" type="password"></div> </li> <li> <span>邮箱</span> <div><input name="email" maxlength="128" tabindex="4" placeholder="请输入有效的email地址" type="email"></div> </li> <li> <span>手机</span> <div><input name="mobile" maxlength="128" tabindex="5" placeholder="请输入有效的手机号码" type="tel"></div> </li> <li> <span>真实姓名</span> <div><input name="name" maxlength="128" tabindex="6" placeholder="请输入真实姓名" type="text"></div> </li> <li> <span>职务</span> <div><input name="zhiwu" maxlength="128" tabindex="7" placeholder="请输入职务" type="text"></div> </li> <li> <span>公司名称</span> <div><input name="company" maxlength="128" tabindex="8" placeholder="请输入公司名称" type="text"></div> </li> <li> <span>单位性质</span> <div><input name="dwxz" maxlength="128" tabindex="9" placeholder="请输入单位性质" type="text"></div> </li> <li> <span>通讯地址</span> <div><input name="address" maxlength="128" tabindex="10" placeholder="请输入通讯地址" type="text"></div> </li> <li> <span>验证码</span> <div> <span class="ewm_on_input"><input name="code" maxlength="8" tabindex="11" placeholder="请输入验证码" type="text"></span> <span class="ewm_on_img"><img src="/verify/reg.html" class="fleshVerify" old_src="/verify/reg.html"></span> </div> </li> <li> <span class="layer_span tl"><a href="javascript:show_login();"> 返回登录</a></span> <span class="layer_span tr"><a href="javascript:show_getpass();">找回密码</a></span> </li> <li> <button name="button" class="layer_but" type="submit">注册</button> </li> </ul> </form>
<form method="post" id="form_getpass" action="/Ajaxinfo/ajax_getpass.html" onsubmit="submit_post_getpass();"> <div class="layer-title">找回密码</div> <ul class="layer-input"> <li> <span>用户名</span> <div><input name="username" maxlength="128" tabindex="1" placeholder="请输入6到18位字母或数字的组合" type="text"></div> </li> <li> <span>邮箱</span> <div><input name="email" maxlength="128" tabindex="2" placeholder="请输入有效的email地址" type="email"></div> </li> <li class="show_code"> <span>验证码</span> <div> <span class="ewm_on_input"><input name="code" maxlength="8" tabindex="3" placeholder="请输入验证码" type="text"></span> <span class="ewm_on_img"><img src="/verify/getpass.html" class="fleshVerify" old_src="/verify/getpass.html"></span> </div> </li> <li class="show_code2" style="display:none;"> <span>邮箱验证码</span> <div><input name="code2" maxlength="128" tabindex="4" placeholder="请输入邮箱验证码" type="text"></div> </li> <li class="show_code2" style="display:none;"> <span>密码</span> <div><input name="password" size="20" maxlength="128" tabindex="2" placeholder="输入确认密码" type="password"></div> </li> <li class="show_code2" style="display:none;"> <span>确认密码</span> <div><input name="password2" size="20" maxlength="128" tabindex="3" placeholder="请重新输入确认密码" type="password"></div> </li> <li> <span class="layer_span tl"><a href="javascript:show_login();"> 返回登录</a></span> <span class="layer_span tr"><a href="javascript:show_reg();">注册</a></span> </li> <li> <input name="setp" type="hidden" value="1"> <button name="button" class="layer_but" type="submit">下一步</button> </li> </ul> </form>